人形机器人正从样机走向产线。被反复验证的往往不是算法,而是连接:数十个运动关节、可换电池包、可拆换末端,都要在振动与反复对接中保持电源不断、信号不乱。
Pogo Pin(弹簧探针)正用在这些活动位置。它由针头、针管与内部弹簧组成,对接时针头回缩、弹簧持续出压,以行程消化装配公差;多针一次完成电源与信号传输,无锁扣、免工具插拔。以主流微型弹簧针为例,单触点额定电流约 2A、接触电阻上限 30 mΩ[11][12],单针载流有限是它首先要面对的约束。
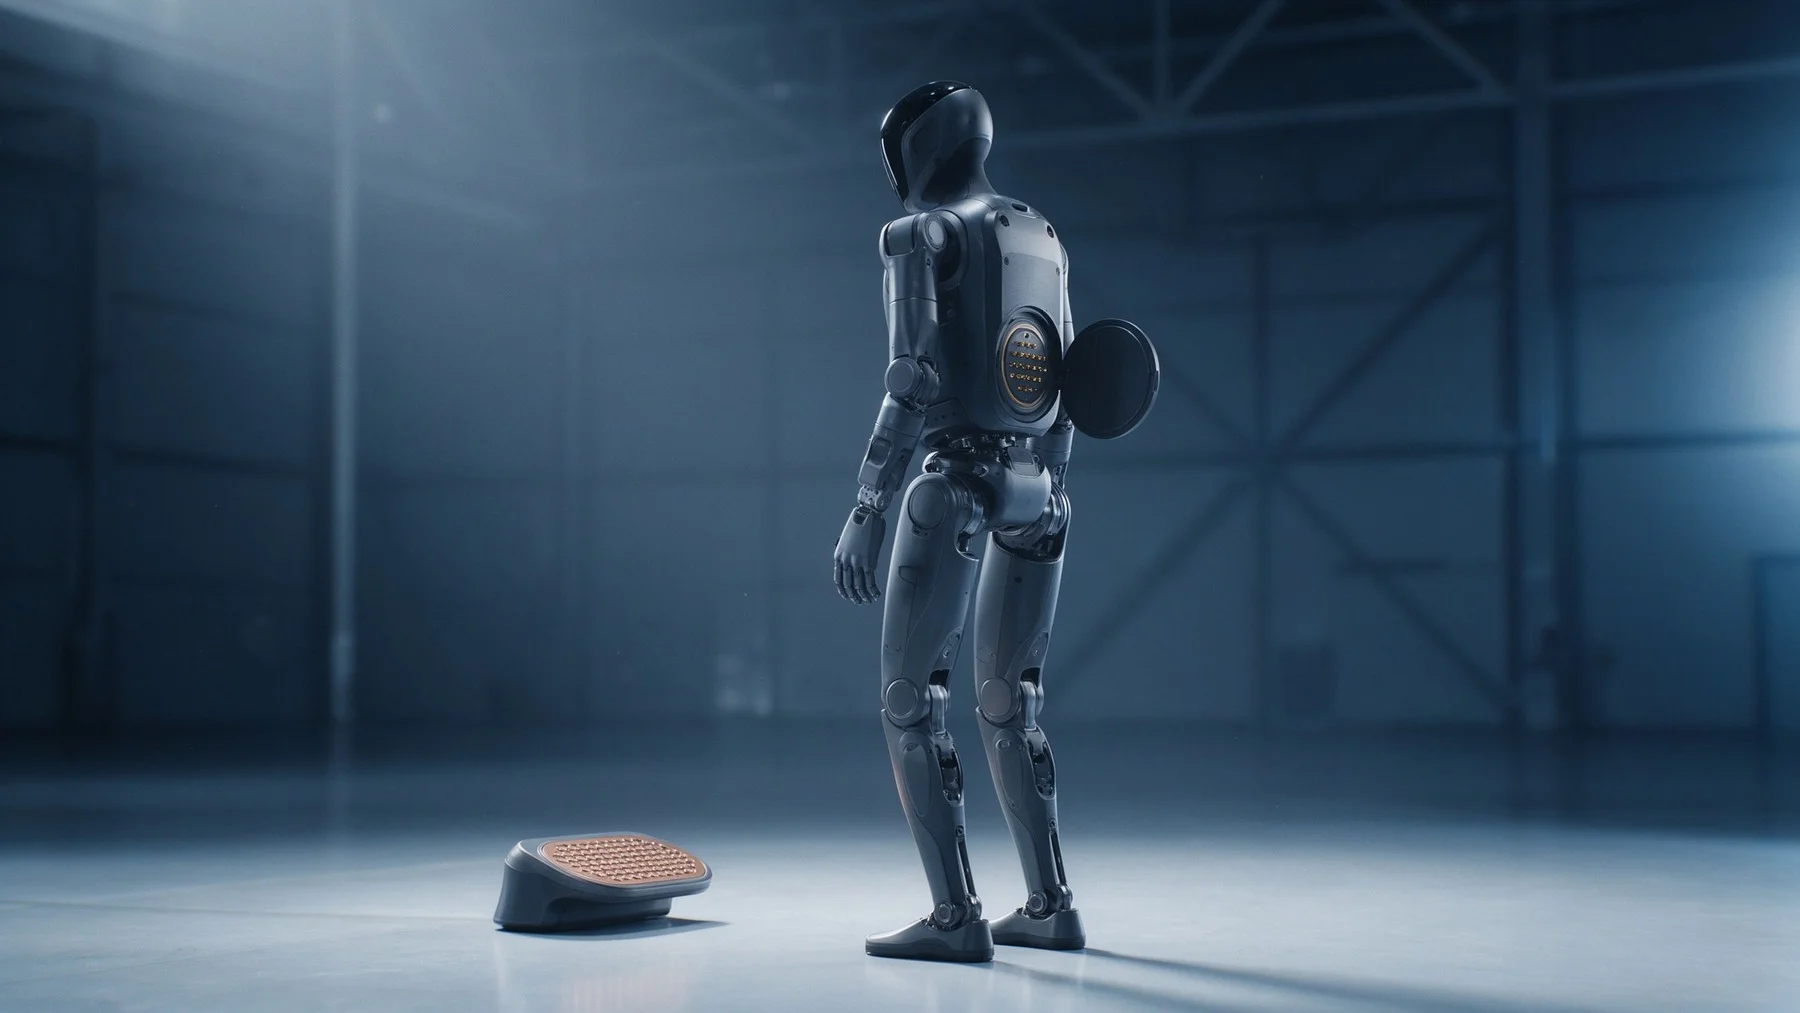
一、自动回充与快换电池:先解决载流,再解决对接
续航是人形机器人落地的主要约束,停靠回充与热插拔换电因此成为标配,已有以电极单元完成自动电池交换与充电的停靠站方案[4]。难点不在“能通电”,而在“每次都对接在不同的位置上”。研究表明,振动下触点相对位移超过 1–100 μm 量级即进入微动磨损区间[1],并因微动腐蚀使接触电阻随循环累积上升[2]。所以这类接口的设计要点是:多针并联分摊电流、磁铁自定心吸收偏差,并保证足够的法向接触力与接触擦拭——弹簧针的预压行程,正是提供法向力与擦拭的手段。
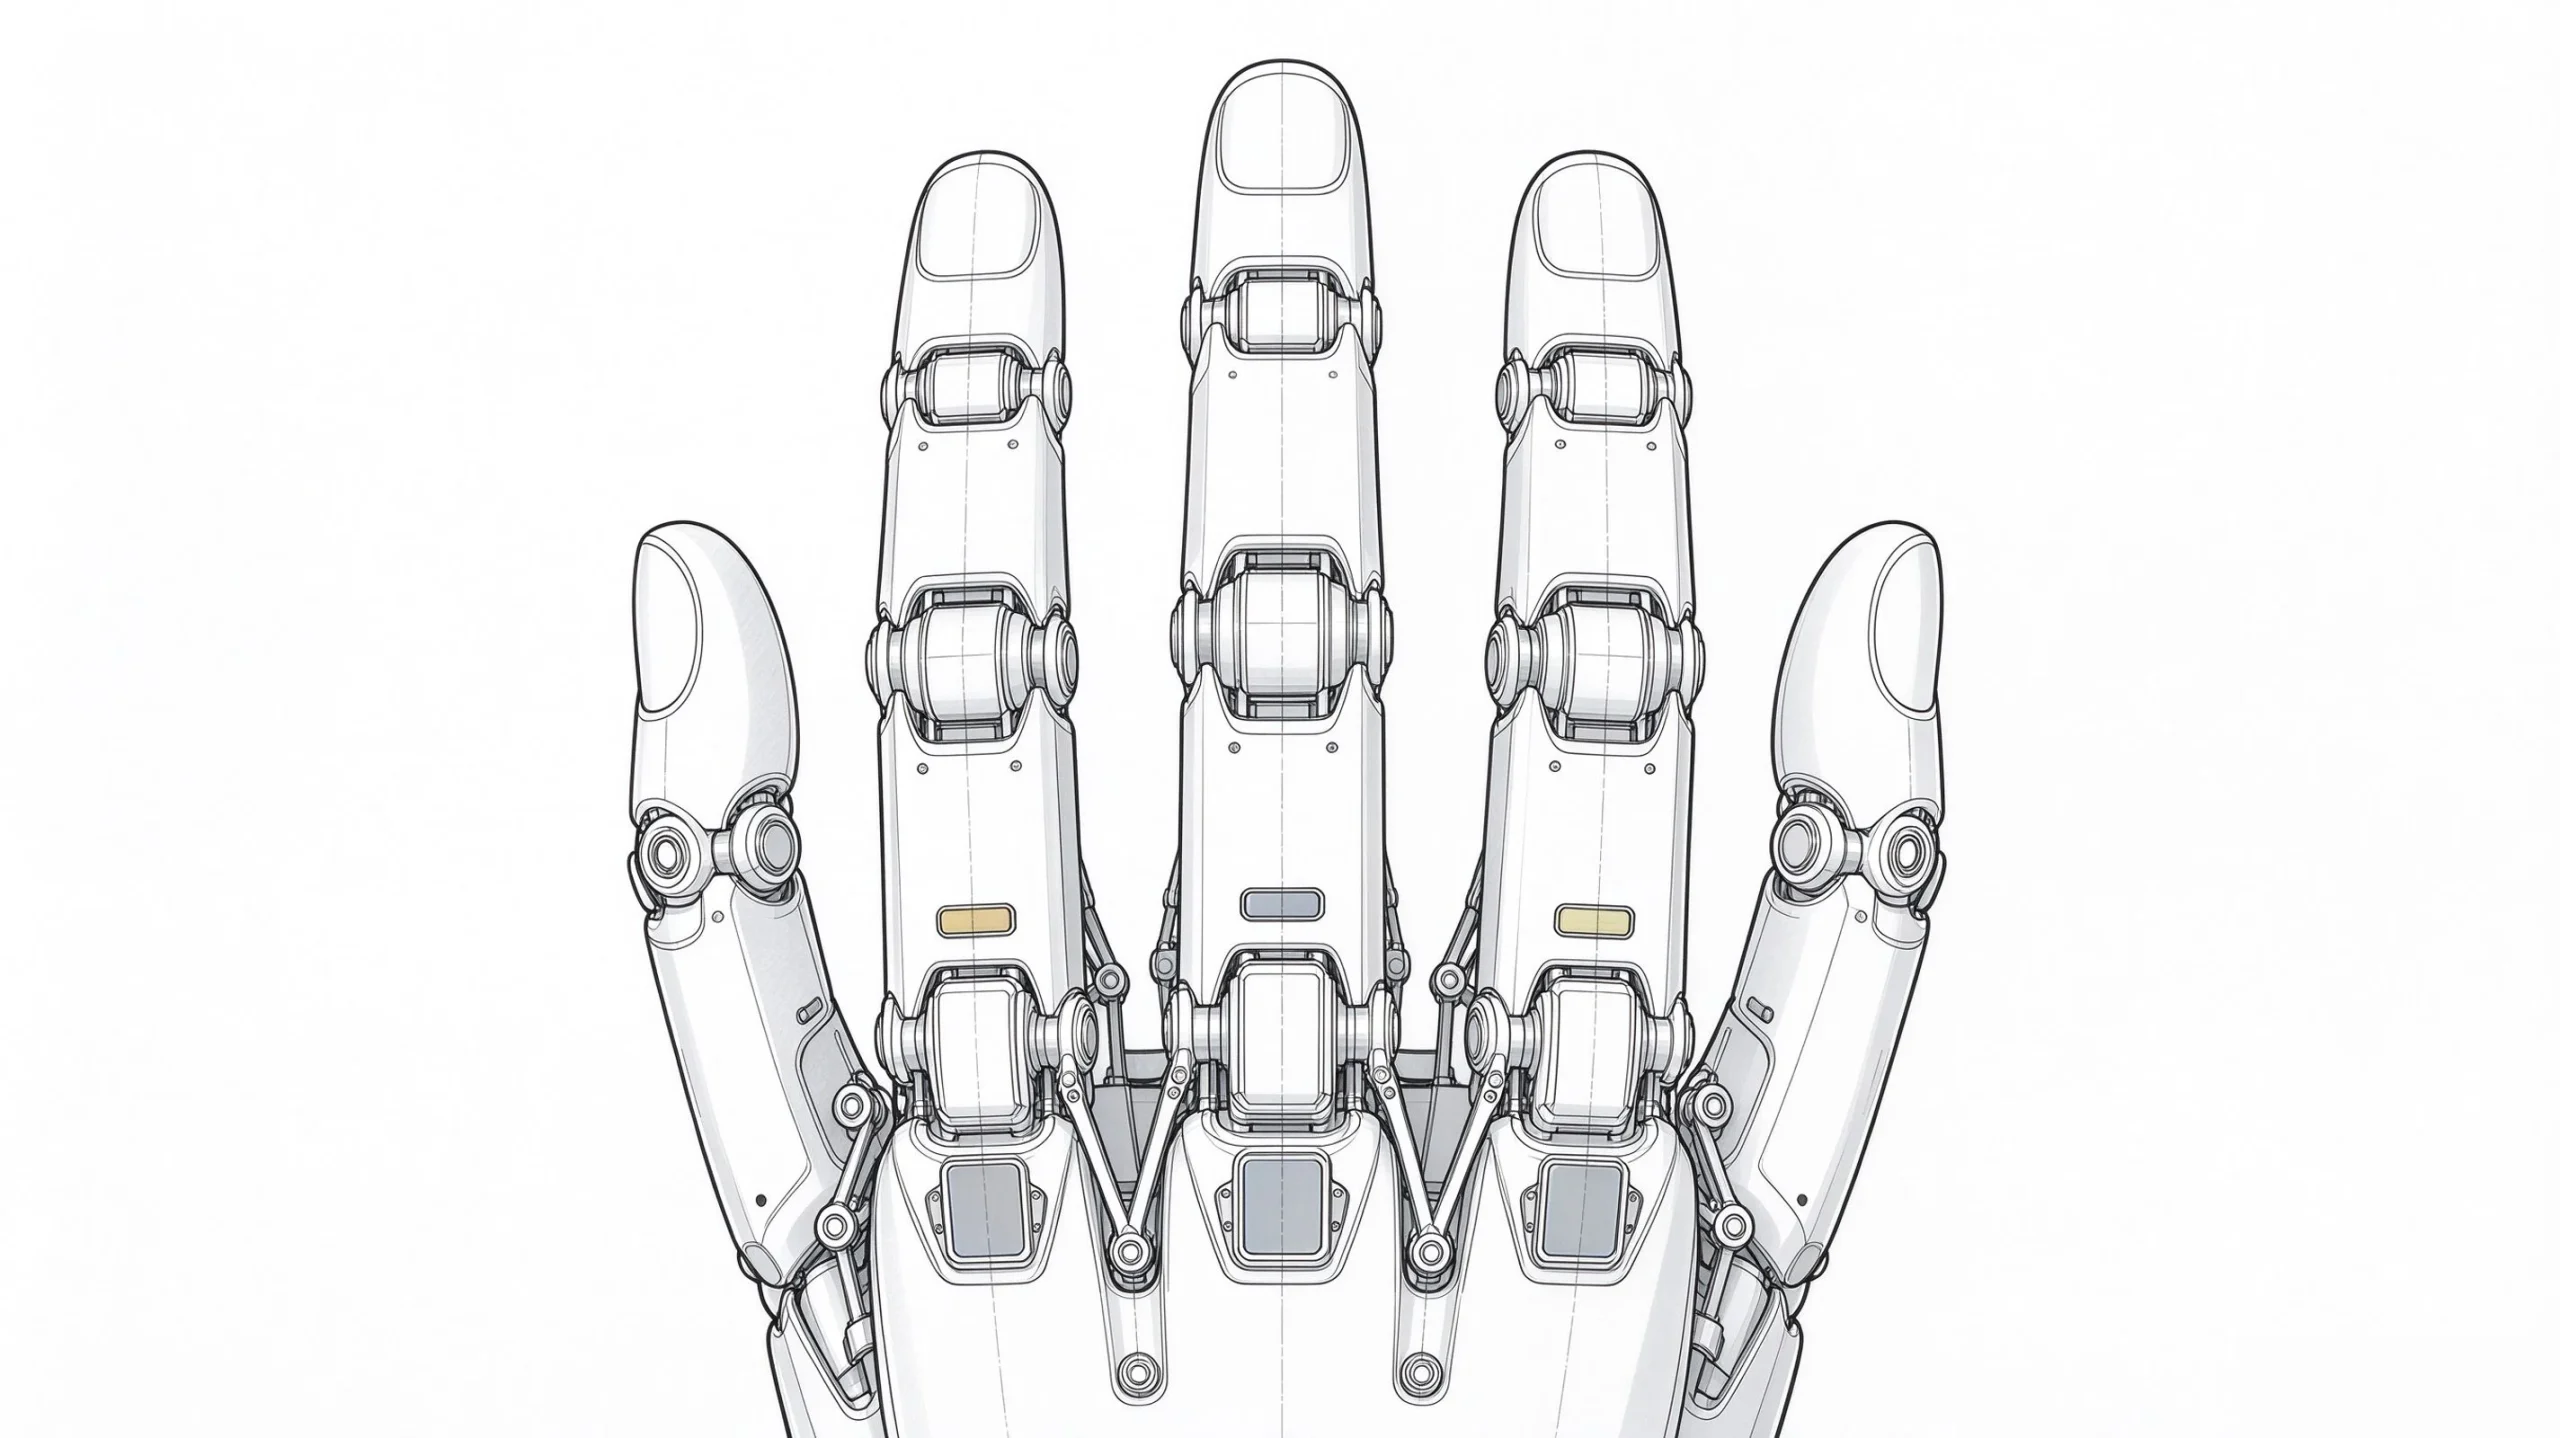
二、关节模组与灵巧手:把线束装配变成标准件
关节腔体内同时走电源、编码器与控制信号,且持续弯折、扭转并伴随高频微振动[5]。传统分立连接器体积大,量产时往往被迫手工穿线与手焊,反而引入新的失效点[6]。Pogo Pin 把连接做成压接:PCB 侧布针座,模组侧用触点盘,装配时靠弹簧压合,公差由行程吸收,线束从“手工活”变成可复制的标准动作。Molex 的 MiniMix 已把 15A 电源与 1 Gbps 1000BASE-T1 以太网集成进同一接口[7],电源与高速信号共用界面已成行业方向;国内如拓普联科也把 Micro Pogo Pin 与爪簧组合方案对准灵巧手、关节模组与充电换电系统[8]。
三、选型与验证:五个不能省的指标
机器人场景的选型可归结为五个指标,且都指向同一件事:接触退化。
表1 Pogo Pin 在机器人场景的关键指标与验证依据
| 指标 | 机器人场景常见要求 | 验证依据 |
|---|---|---|
| 法向力与工作行程 | 微型弹簧针最小法向力 80 gf 级;行程须留余量且不超额定行程 | Amphenol Pogo 规格[12] |
| 低电平接触电阻 | 单触点上限 30 mΩ;按 100 mA/20 mV 测 LLCR | Amphenol[12]/EIA-364-23[9] |
| 额定电流 | 单触点 2A 级;大电流回路改用大端子,可达 50A | Amphenol[11]/Molex[13] |
| 插拔耐久 | 弹簧针常见规格 5000 次;按实际对接次数提要求 | Amphenol[11]/EIA-364-09[10] |
| 防护与镀层 | 镀层决定磨损与腐蚀速率;防护等级按 IP 代码标定 | 电接触退化研究[2]/器件防护规格 |
注:表中限值为公开产品规格与测试方法口径,具体数值须按整机工况与器件规格书确定。
四、边界:它只适合三类位置
Pogo Pin 并非万能。它适合需要频繁对接、容忍装配公差、把多路信号收进一个界面的位置;把大电流主回路或承力锁止交给它,则要付出温升与失效的代价——这类回路通常改用带锁扣的大端子,额定可达 50.0A[13]。
五、常见问题
Q1 Pogo Pin 单针能通过多大电流?
A:微型弹簧针单触点额定电流通常在 2A 级[11][12],更大电流靠多针并联或改用带锁扣的大端子——用于主关节电机控制的大端子已做到 50.0A[13]。额定值仍应按温升法(EIA-364-1004)在插拔耐久后复测。
Q2 Pogo Pin 在人形机器人上能用多久?
A:常见弹簧针规格为 5000 次插拔[11][12],但决定寿命的往往不是弹簧疲劳,而是接触退化:触点相对位移超过 1–100 μm 量级便持续磨损,接触电阻随循环累积上升[1][2]。选型时按实际对接次数提出循环要求,并索取耐久后的低电平接触电阻数据[10]。
Q3 Pogo Pin 会不会因振动导致瞬断?
A:弹簧的持续预压力本身就是为了抑制瞬断,也是抑制微动磨损的前提——法向载荷是接触退化的关键变量之一[2]。工程上再叠加并联冗余针位、限制工作行程不超过额定行程,并按 EIA-364 系列做振动与插拔循环验证。
Q4 人形机器人为什么不用普通插拔式连接器?
A:在狭窄关节腔体与灵巧手指节内,普通连接器体积大、需要插拔行程与锁扣空间,装配常被迫手工穿线手焊;这也是小型化连接器在人形机器人上被反复强调的原因[14]。Pogo Pin 靠弹簧压合完成电连接,无锁扣、体积小,可把线束装配变成可复制的标准动作;但承力与锁止不能由它承担[3]。
六、数据来源
- 《Research on the Influence of the Closing Amount of Electrical Connector Contacts on Fretting Wear under a Vibration Environment》:微动磨损的位移振幅一般在 1–100 μm 量级,振动引起的触点相对位移超出该阈值即进入微动磨损。
- IEEE Holm Conference 论文《Resistance buildup in electrical connectors due to fretting corrosion of rough surfaces》:接触电阻随微动循环累积上升,模型包含接触擦拭、微动振幅与频率、镀层厚度与法向载荷。
- IEEE Xplore《A Hermaphrodite Electromechanical Connector for Self-Reconfigurable Robot Modules》(HerCel):模块化机器人的公母同体电连接器,可在四个方位同时实现电力传输、通信与方位检测,并具备高容差与自锁。
- IEEE Xplore《Robot Docking Station for Automatic Battery Exchanging and Charging》:自主机器人通过电极单元与摆动杆完成停靠对接,实现电池交换与充电。
- Molex《Solutions for Humanoid Robots》应用简介:板对板与柔性电路简化关节结构内的布线,带正向锁止与抗振触点的线对板连接器在持续运动下保持电源稳定与信号完整。
- I-Connect007 对 MiniMix 的报道:传统分立电源与信号连接器在狭窄空间过大过重,迫使产线手工穿线手焊并引入失效点(2026-08)。
- Molex MiniMix 混合电源与信号连接器:单接口集成 15A 电源触点与 1 Gbps 1000BASE-T1 以太网(Molex,2026-08)。
- 深圳市拓普联科(Top-Link):面向人形机器人灵巧手、关节模组与充电换电系统提供 Micro Pogo Pin 与爪簧组合方案。
- EIA-364-23《Low Level Contact Resistance Test Procedure》:以不超过 100 mA 电流与 20 mV 开路电压测低电平接触电阻。
- EIA-364-09《Durability Test Procedure》:规定插拔循环耐久试验,并在循环后复测接触电阻与耐压。
- Amphenol《Spring Battery Connector》数据表:单触点额定电流 2A、插拔寿命 5000 次。
- Amphenol《CMIO Pogo Pin & Battery Connector》数据表:接触电阻 30 mΩ max、接触状态最小法向力 80 gf、插拔寿命 5000 次。
- Molex《Humanoid Robot Reference Designs》:Mini-Fit Sr. 端子额定至 50.0A,用于主关节电机控制、制动与传感回路(2026-10-21)。
- TE Connectivity《Humanoid Robots》连接方案页:人形机器人使用高速、射频、浮动、混合电源与信号及小型化连接器的组合方案(te.com,2026-10)。
本文为技术探讨性内容,引用限学术论文、行业标准与大厂公开技术资料;具体数值与选型请以整机工况及器件规格验证为准。